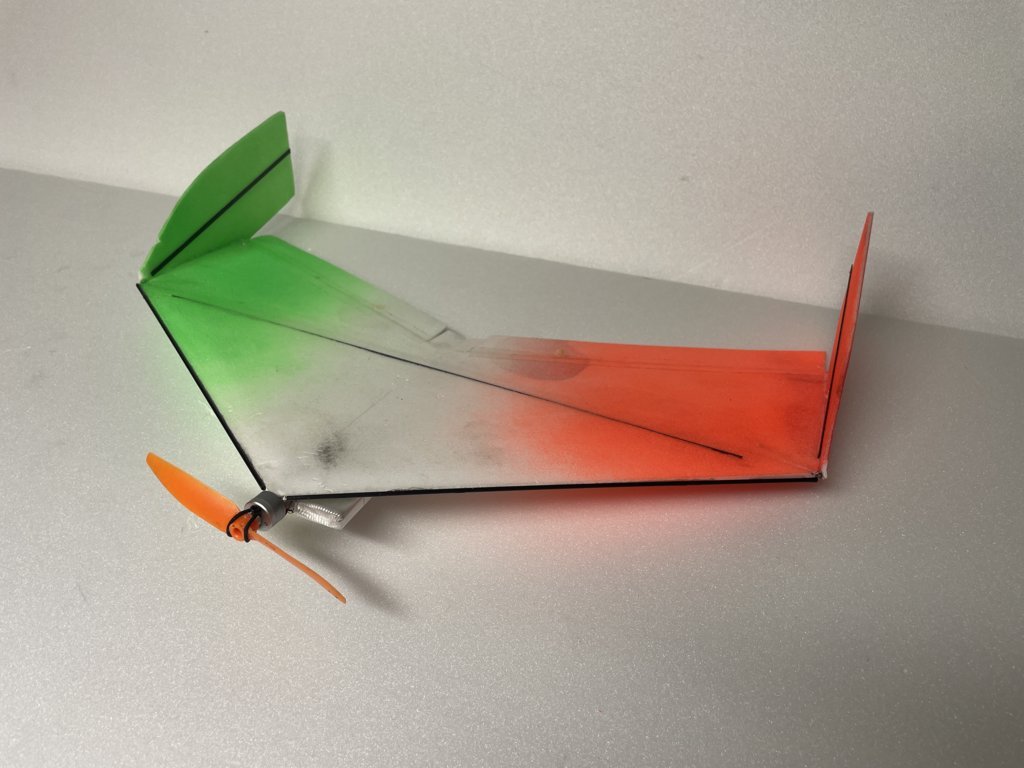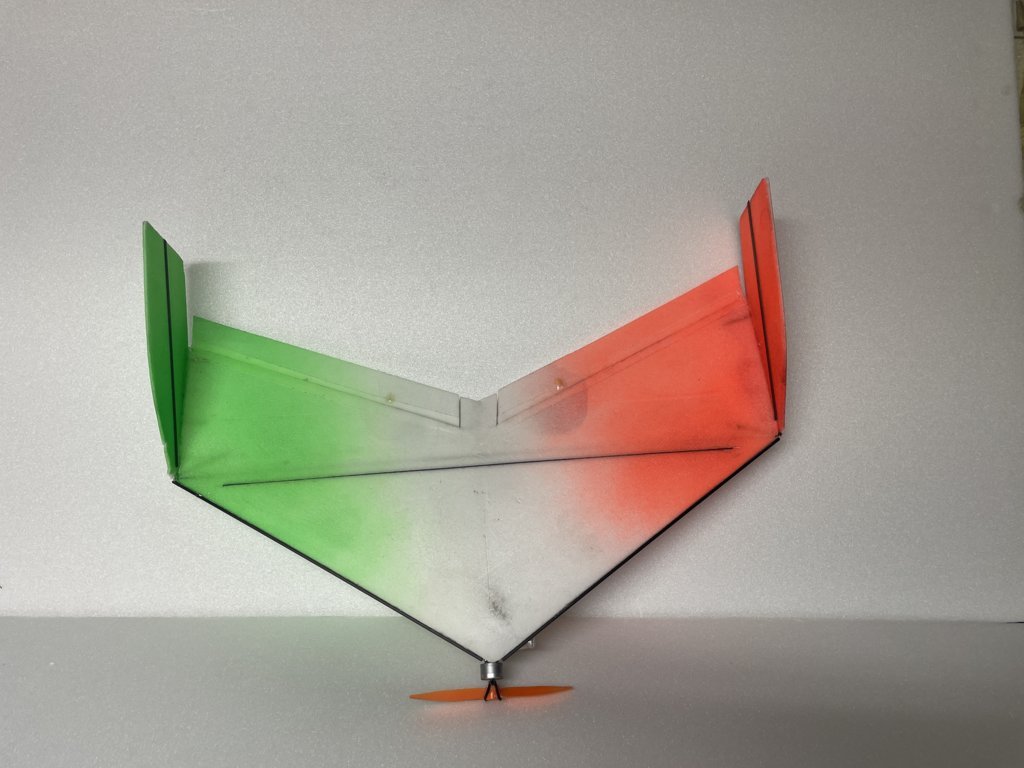
Questo è, direi, il sesto micro tuttala che ho realizzato, sempre alla ricerca della massima velocità, alimentando il tutto con una LiPo 1S.
Come i precedenti, si costruisce in circa 5 ore di lavoro.
I componenti sono gli stessi che ho impiegato per realizzare un altro velocissimo micro modello, che potete vedere qui:
L’unica variante riguarda la ricevente (RX): ho utilizzato una vecchia micro RX Futaba, ma, se usate quella indicata sul sito, è ancora meglio.
I precedenti tuttala volavano bene e velocemente, ma presentavano un ondeggiamento che non mi piaceva.
Ho capito che il problema dipendeva dalla scarsa rigidità dell’ala, perché utilizzavo depron da 3 mm che, anche se rinforzato, presentava comunque una certa flessione.
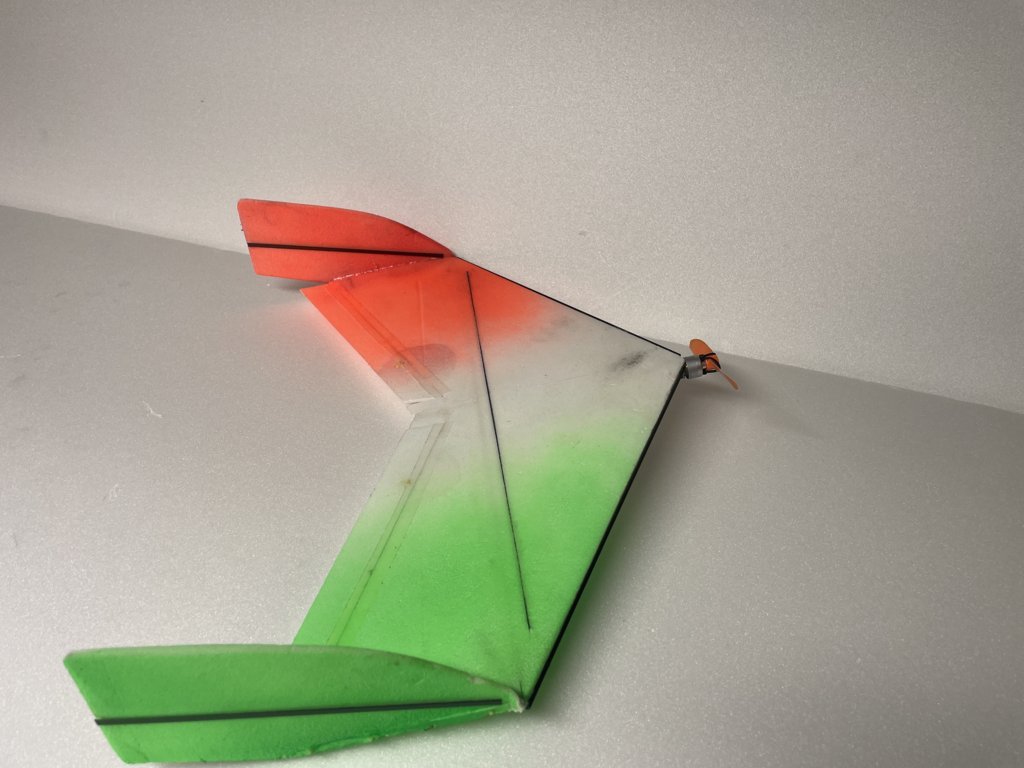
Questo modello l’ho realizzato con depron da 6 mm, sagomato con un profilo piano-convesso e ulteriormente irrigidito inserendo, sopra e sotto l’ala, due listelli di carbonio da 0,5 × 3 mm, incollati con cianoacrilato. Ho inoltre irrigidito le due alette alle estremità con altri due listelli di carbonio identici.
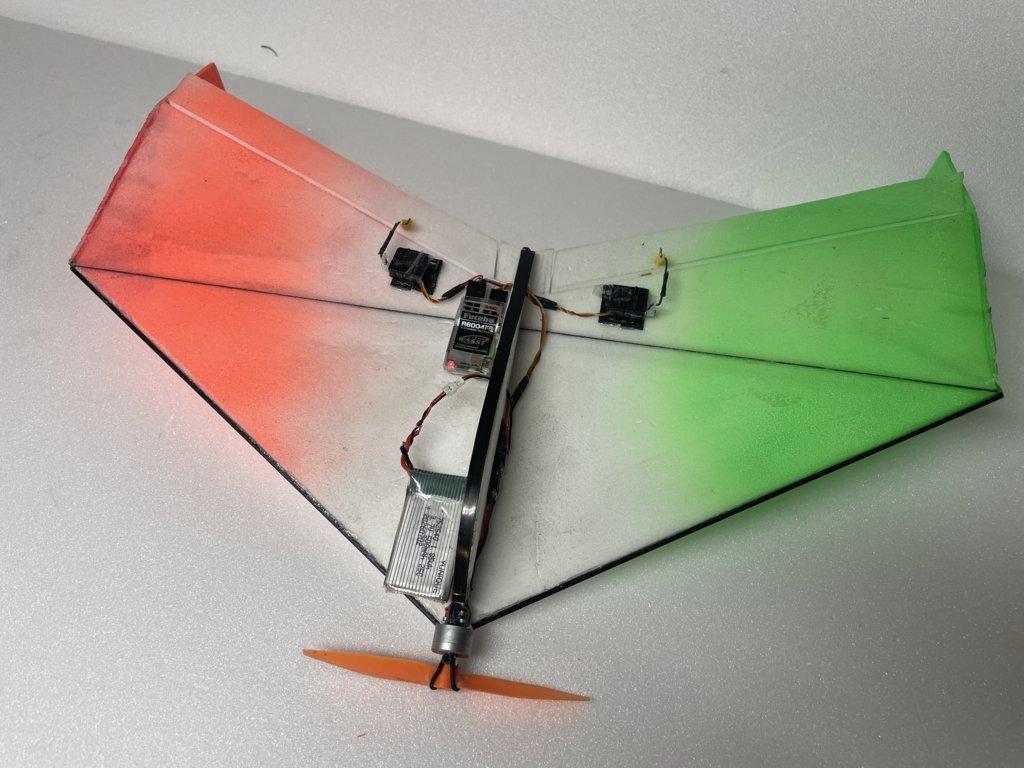
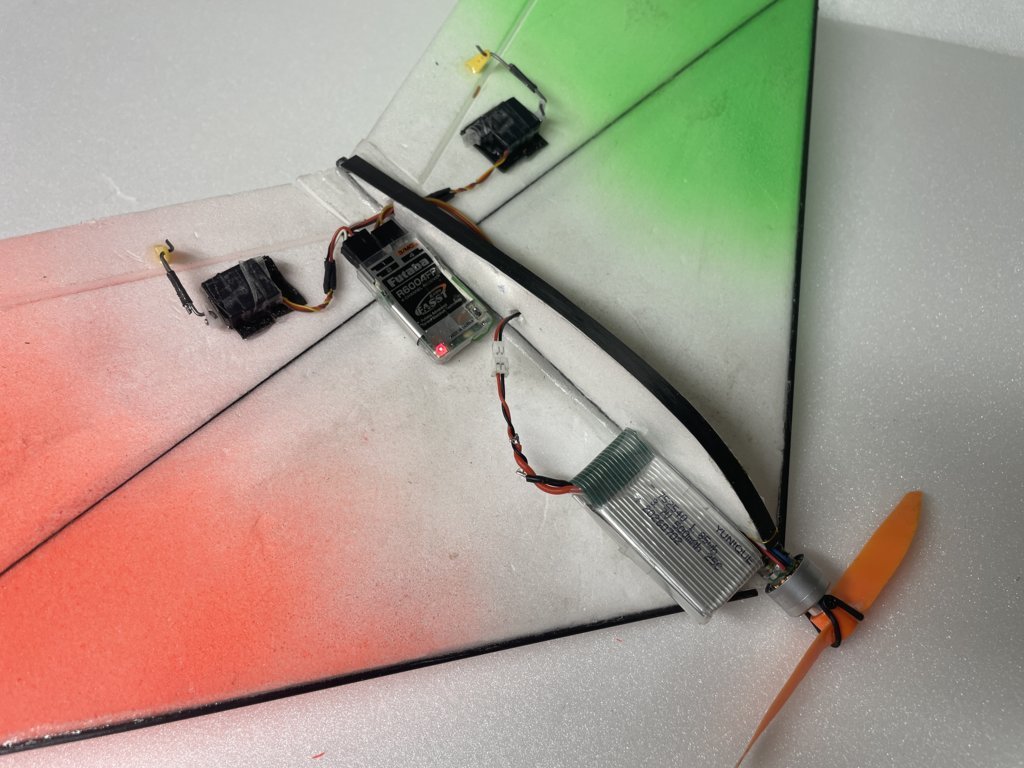
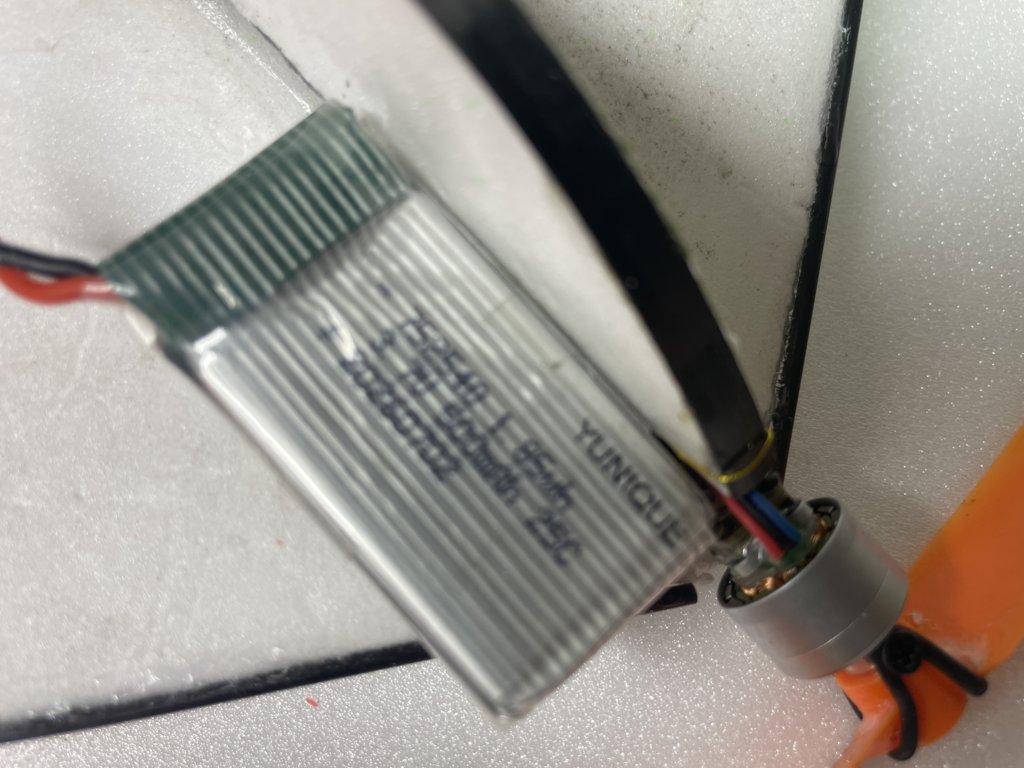
Nella parte inferiore ho collocato tutta l’elettronica e il tubetto conico di carbonio da 5 mm, sul quale è fissato il motore. Il fissaggio è realizzato con una legatura di filo di Kevlar che fascia le quattro microscopiche viti di fissaggio in dotazione al motore.
Il tubetto è incollato all’ala con cianoacrilato. Successivamente, ho applicato due ritagli di tessuto di vetro sottilissimo, che avvolgono il tubetto e sono incollati all’ala con cianoacrilato.
Sulla parte superiore è incollato il pattino di atterraggio, realizzato in depron da 6 mm, con una striscia di carbonio nella parte a contatto con il terreno.
È importante utilizzare, per il fissaggio dell’elica, il sistema con elastico, come si vede chiaramente in foto. Senza questo accorgimento, a ogni atterraggio si rischierebbe di rompere l’elica, che è una GWS 4 × 4,1.
Per ottenere l’esatta posizione del baricentro (CG), ho utilizzato una… pesante… LiPo 1S da 500 mAh, che permette di volare a tutta velocità per parecchi minuti.
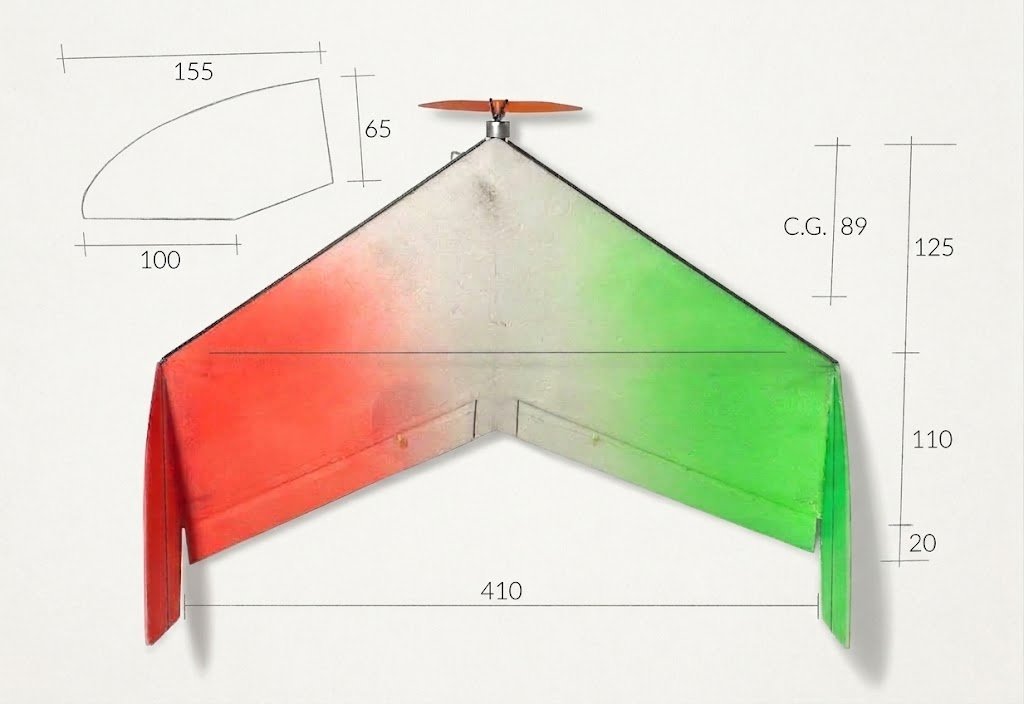
Come si vede nella foto con le misure, la posizione del CG è a 89 mm dalla punta dell’ala. Basta una variazione anche minima per incontrare difficoltà nel volo. Rispettate questa misura!
La LiPo è fissata con una calamita rotonda da 10 × 2 mm, incollata all’ala con cianoacrilato, e una seconda calamita fissata alla batteria con nastro adesivo Blenderm.
Se, invece della LiPo da 500 mAh, volete utilizzare una batteria da 300 mAh, dovrete disporre diversamente i due servi e la RX: in pratica, collocate tutti i componenti in prossimità del bordo d’entrata. Con una LiPo da 300 mAh avrete un’autonomia di volo di circa 3 minuti.
Il bordo d’entrata, come si vede nella foto, è rinforzato con un tubetto da 2 mm di diametro, fissato con alcune gocce di cianoacrilato. È indispensabile per contribuire alla rigidità dell’ala.
Le due alette sono incollate con cianoacrilato e il loro fissaggio è ulteriormente irrobustito da quattro spezzoni di stuzzicadenti che le attraversano e si conficcano nell’ala.
Se rispettate esattamente la posizione del CG, il modello volerà subito in modo regolare e preciso: sarà un vero piacere vederlo volare!
ATTENZIONE: è importante che le due superfici di comando siano a ZERO. Non è necessario dare alcun camber.
Anche le escursioni dei comandi sono molto importanti:
- Profondità: 3 mm. in entrambi i sensi, con movimenti uguali
- Alettoni: 4,5 mm. in entrambi i sensi, con movimenti uguali.
Con il programma VTAIL è facile impostare questi valori, anche se occorre un po’ di pazienza.
Premetto che pilotare questo tuttala non è semplicissimo: occorrono molta concentrazione e attenzione.
Il bello è che vola tranquillamente anche in presenza di vento forte, persino quando è turbolento.
Quando al campo c’è molto vento e la maggior parte dei modellisti preferisce restare a guardare, voi mandatelo in volo: lascerete tutti di stucco!
Il modello, con la LiPo da 500 mAh, pesa 55 grammi.
Se lo costruirete e vi piacerà, ne sarò molto felice.
Buoni voli a tutti!